セックは、「きぼう」ロボットプログラミング競技会(Kibo-RPC)への支援を通じて、次世代のロボットエンジニア育成に貢献する活動を行っています。
「きぼう」ロボットプログラミング競技会(Kibo-RPC)は、国際宇宙ステーション(ISS : International Space Station)内のドローンロボットを動かすプログラムを開発し、与えられた課題を解決する速さと正確性を競う、学生向けの国際的なプログラミング競技会です。
参加者はプログラムの開発を通して、科学技術、工学、数学のスキルを磨くことができます。
また、世界各国・地域からの参加者同士で国を超えた交流を行うことで、グローバル人材としての能力を身につけることができます。
- 拡大
- (画像提供:JAXA)
この競技会では、各国・地域で開催されるシミュレータを用いた予選を勝ち抜いた代表チームで決勝大会が開催されます。
決勝大会はISS「きぼう」日本実験棟内で実際にドローンロボットにプログラムをインストールして行われます。

国際宇宙ステーション(ISS)での決勝大会(第4回大会)の様子
(画像提供:JAXA/NASA)
セックは第1回大会よりKibo-RPCに協賛しています。本競技会において学生たちがプログラム開発で利用するソフトウェアプラットフォームやポータルサイトの開発と運用にも携わり、各国で実施される予選会の運営も支援してきました。
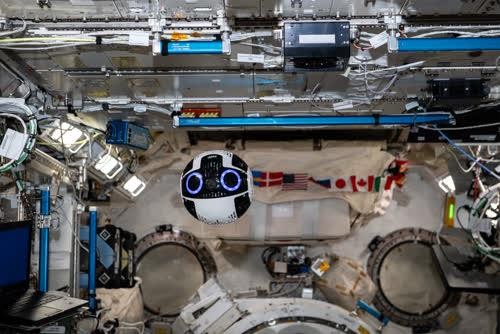
第7回大会で使用されるJAXAの船内ドローンロボット「Int-Ball2」は、当社が開発に携わっており、ISSでの運用も支援しています。
Kibo-RPCの内容を小学生向けにアレンジし、子供向けプログラミング言語の「Scratch」で手軽に体験できる講座の開催も行っています。
Int-Ball2はISSで活動する宇宙飛行士をサポートする船内ドローンです。2017年に初号機が打ち上げられ、2号機となるInt-Ball2は2023年に打ち上げられました。無重力の船内を飛び回り、宇宙飛行士の代わりに宇宙実験や技術実証の写真・動画撮影を行うことで、宇宙飛行士の負担軽減に貢献しています。
当社は、JAXAからの委託を受け、Int-Ball2に内包されている各種ソフトウェアを統括するシステム統合ソフトウェアを開発しました。また、軌道上のInt-Ball2から受信した遠隔監視データを可視化し、Int-Ball2 を遠隔操作する地上運用支援システムの開発も担当しています。Int-Ball2のメイン機能である撮影機能を開発し、軌道上で撮影された動画の地上でのストリーミングを実現しています。
- 拡大
- 画像提供:JAXA/NASA
セックは創業以来、宇宙分野のソフトウェア開発を行っています。
「はやぶさ2」をはじめとする惑星探査機や科学衛星搭載システム、ISS「きぼう」日本実験棟関連システムを含め、数多くを手掛けています。
宇宙ロボットでは、ISSで活動する宇宙飛行士を支援する船内ドローンである「Int-Ball2」のシステム統合ソフトウェアや、ISS「きぼう」日本実験棟のJEMRMS(JEM Remote Manipulator System:「きぼう」ロボットアーム)運用管理プラットフォームの開発等に携わっています。
近年の取り組みについて、下記ニュースリリースをご覧ください。
- JAXA宇宙探査イノベーションハブ Moon to Mars Innovation 第13回研究提案募集に共同研究先として採択内定(2026/2/18)
- 宇宙戦略基金(第二期)「月面インフラ構築に資する要素技術」に採択されました(2026/2/10)
- 第69回宇宙科学技術連合講演会にてJAXAと共同で宇宙ロボティクスに関する口頭発表を行います(2025/11/10)
- TSUKIMI観測シミュレータの開発に協力しました(2025/11/10)
- 国際宇宙ステーション上の宇宙ロボット協働実証実験「ICHIBAN ミッション」に技術協力しました(2025/7/31)
- 宇宙航空研究開発機構(JAXA)より国際宇宙ステーション(ISS)「きぼう」日本実験棟 自動実験システム(GEMPAK)の開発に関する業務を受託しました(2025/1/21)
- 当社が開発に参画している月面跳躍ロボット「まいど2号」が大阪・関西万博のトライアル展示イベントに出展されます(2024/12/6)
- 第68回宇宙科学技術連合講演会にて宇宙ロボティクス技術に関する論文発表を行います(2024/10/29)
- 変形型月面ロボットLEV-2(愛称:SORA-Q)開発における貢献が評価され、JAXAより感謝状を贈呈されました(2024/8/13)
- 国際宇宙ステーション(ISS)内積載物の運搬・操作ロボットシステム「PORTRS」のISS実証用システムの開発の契約先に選定されました(2024/3/11)
- JAXA運用中の宇宙機を対象とした故障予兆検知の実証評価に協力します(2024/2/5)
- 当社がソフトウェアの開発に協力した変形型月面ロボットLEV-2(愛称:SORA-Q)が、小型月着陸実証機「SLIM」の画像撮影に成功しました(2024/1/25)
- 小型月着陸実証機「SLIM」搭載の変形型月面ロボットのソフトウェアおよびX線分光撮像衛星「XRISM」向け観測データベースシステムの開発に協力しました(2023/9/7)
- 国際宇宙ステーション船内ドローン「Int-Ball2」の システム統合ソフトウェアおよび地上運用支援システムを開発しました (2023/6/20)
- フロンティアビジネス研究会 公開シンポジウム「宇宙開発の未来共創2023 民間主導の月経済圏の実現に向けて」に登壇します (2023/6/12)
- 宇宙科学技術連合講演会にてJAXAと共同で「きぼう」ロボットアームの運用の自動化・効率化について論文発表します (2022/10/24)
- アストロスケールとセック、ADRAS-Jに関するマーケティングパートナーシップを締結 (2022/8/2)
- JAXAより 国際宇宙ステーション「きぼう」日本実験棟の利用ミッション推進で感謝状を贈呈されました (2022/4/1)
- JAXA「はやぶさ2プロジェクト」より感謝状を贈呈されました (2022/1/31)
- IEEE Aerospace ConferenceにてJAXAと共同で宇宙ロボットに関する論文発表を行います (2021/3/4)
- 名古屋 航空・宇宙機器 開発展にてJAXAとの共同研究成果を報告します (2020/9/4)
- JAXAと共同で運用中の宇宙機における故障予兆検知の実用性検証を開始しました (2019/10/10)
- 日本地球惑星科学連合2019年大会にて「NICT宇宙天気予報センターにおける宇宙天気予報担当の業務」について講演します (2019/5/14)
- 日本地球惑星科学連合2019年大会にて「ひまわりリアルタイムWebの国際展開」についてポスター発表します (2019/5/14)
- 宇宙科学情報解析論文誌に論文「機械学習を用いた宇宙機の故障の予兆検知」が掲載されました (2019/3/13)
- ROSCon JP 2018にてJAXAと共同で宇宙機でのROS活用に関する講演を行います (2018/8/31)
- 宇宙科学情報解析シンポジウムにて「機械学習を用いた宇宙機の故障検知」について講演します (2018/2/8)